Line Follower Chassis (N20/Mega)
Created 1 months ago
Remixed 3 times
Description
A flat-printing, modular chassis designed specifically for high-speed line following. Engineered to accommodate an Arduino Mega 2560, dual N20 motors, and a Pololu QTR-8RC reflectance sensor, with priority placed on a low center of gravity and straightforward field maintenance.
What it's for
This frame carries the electronics and drive system for a 2WD differential steering robot. Components drop into dedicated regions rather than requiring complex brackets, and all sensitive electronics are kept clear of the track surface. The front sensor mount separates from the main plate to allow independent height tuning of the IR array.
Dimensions
- Overall envelope (assembled): 180 mm (L) × 130 mm (W) × 55 mm (H)
- Track width: ~90 mm, providing clearance for 35–38 mm diameter wheels.
- Electronics rails: Slotted cross-members accept an Arduino Mega or similarly sized microcontrollers.
- Drive mounts: Drop-in snap/strap cradles for standard 12×10 mm N20 motors.
- Power bay: Sized for two parallel 18650 lithium cells (44 mm inner width) with integrated Velcro pass-throughs.
Assembly
All major features anchor with standard M2 or M3 hardware. The front skid and sensor bracket print flat independently and bolt into designated sliding rails on the chassis nose. The motor mounts include under-plate zip-tie channels to secure the gearboxes rigidly against torque. Use standoffs for the motor driver and buck converter pads to ensure proper wiring clearance above the deck.
Photos
Technical views
More like this
Explore more in Automotive, RC & Hobby →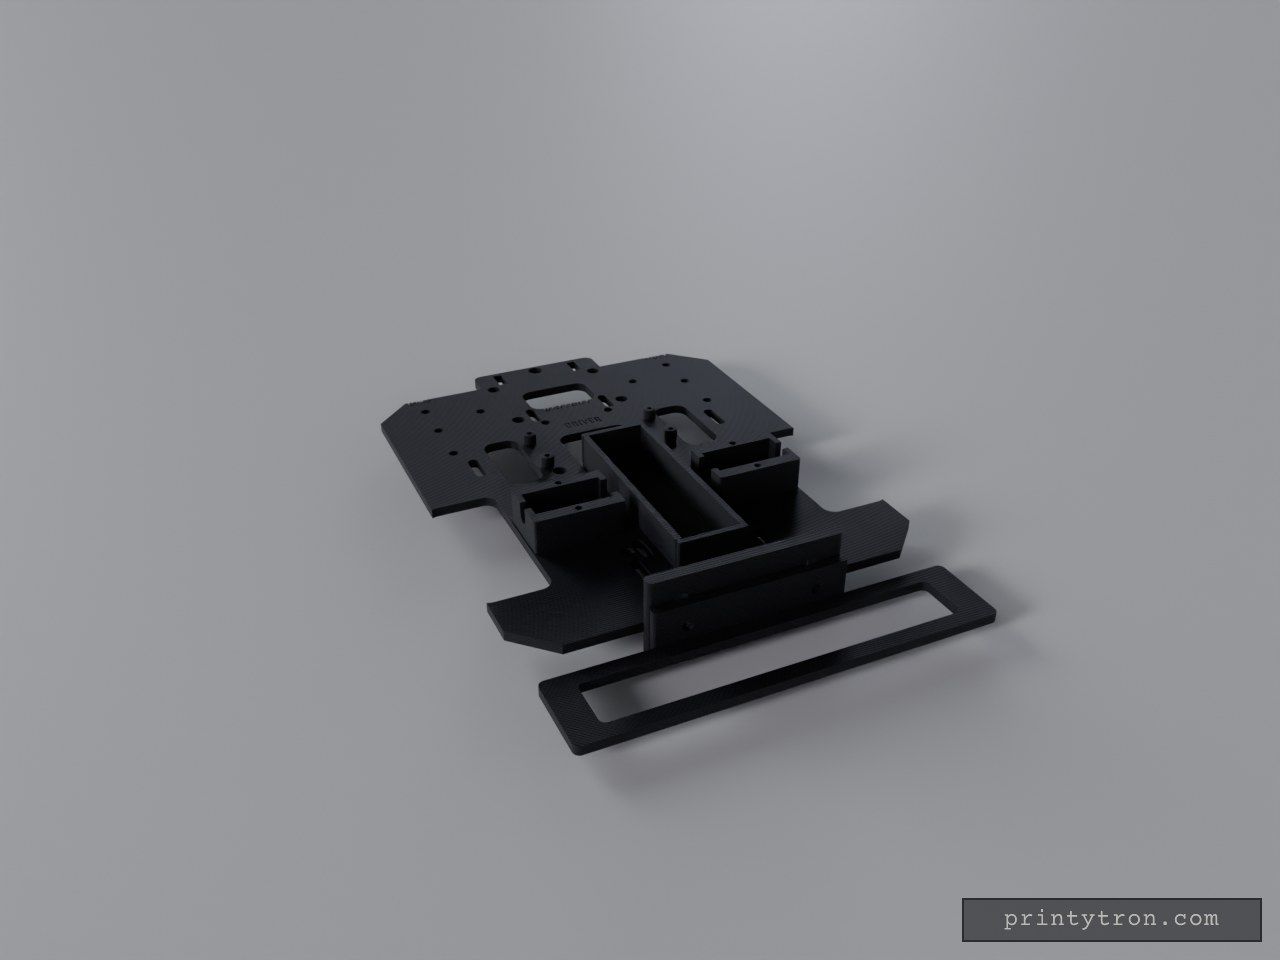
Line Follower Chassis, N20 Drive
What it's for A line-follower chassis plate with N20 motor cradles, an adjustable-height front sensor tray, an ESP32 mount, a battery holder, a driver mount, a rear caster tab and an LED hole. Dimensions Overall: about 130 × 198 mm, under 25 mm tall (the plate sits 8 mm off the ground). Motor cradles: 12.2 × 24.7 mm pocket for a 12 × 10 × 24.5 mm N20, with a shaft notch and two M2 holes each. Wheel cutouts: sized for 34 mm wheels with more than 2 mm clearance to the plate. Sensor tray: 126 × 26 mm board shelf, two vertical M3 slots in the riser for height adjustment. ESP32: four standoffs for a 48 × 26 mm board, plus two zip-tie slots. Battery: 68 × 18 × 19 mm pocket along the axle line, two strap slots. Driver: two zip-tie slots for a 21 × 18 mm module. LED: 5 mm hole near the rear edge. Wiring: two 10 mm slots between the motor mounts and the electronics. Remix ideas Add a cover clamp across each motor cradle using the M2 holes. Change the caster tab hole spacing for a different caster. Add a second sensor tray for a different board width.
Rear-Drive Uno Line Follower Chassis
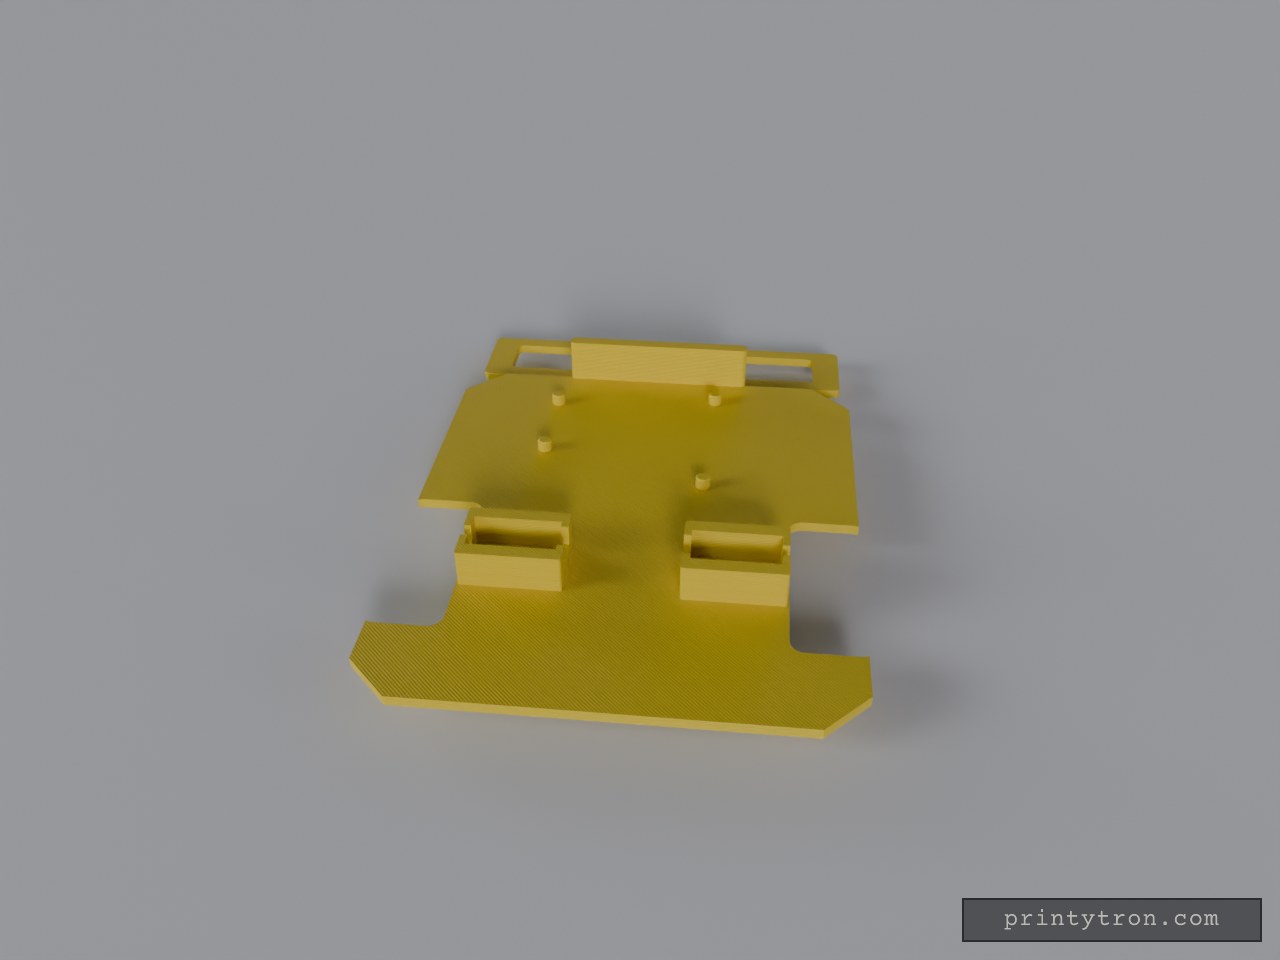
A flat, no-fuss line-follower deck in the spirit of a bare-bones racing sled: one smooth plate, wheels tucked at the rear, and a sensor bracket reaching out front. Built around an Arduino Uno, with four solid standoffs matching the Uno R3 hole pattern. Design notes Plain flat baseplate with no fastener holes or slots Openings only for the two wheel cutouts and the sensor tray window N20 motor cradles at the rear, shaft notches kept Four solid Uno standoffs for a 68.6 × 53.3 mm board, long side across the chassis Front sensor bracket with a 126 × 26 mm board shelf
final version 25 mm Paddle Shaft
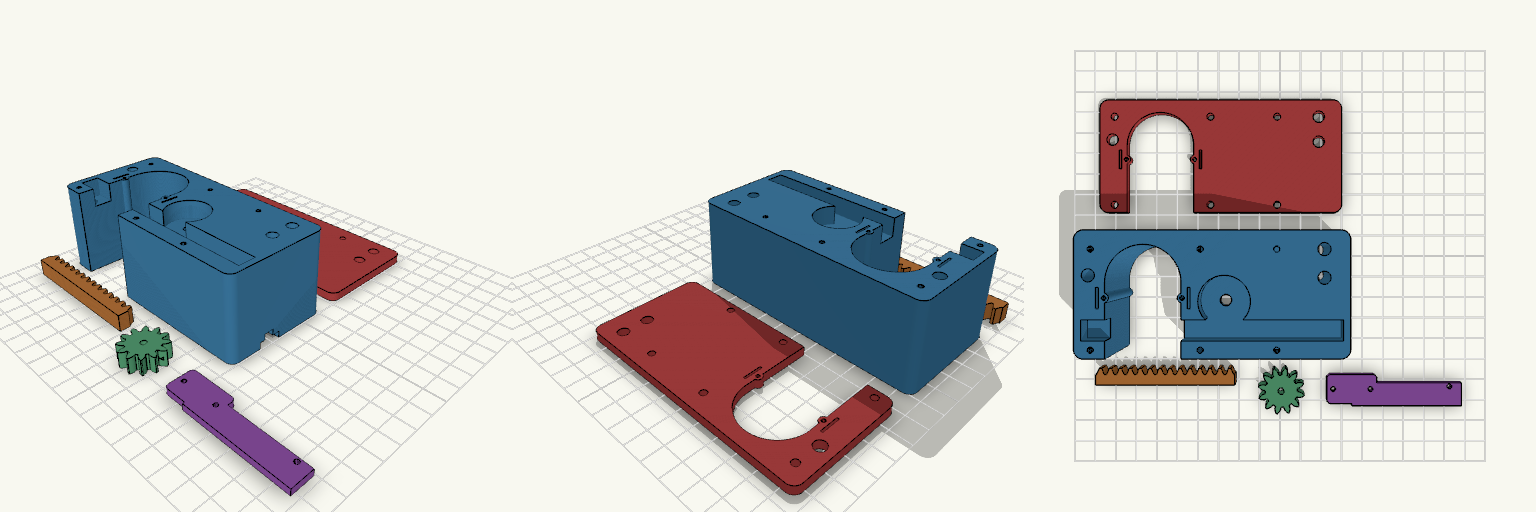
Motorised rack-and-pinion U-holder for a 30 mm paddle shaft, with hollow flexing snap detents on the slot walls. Fit Host: 30 mm round paddle shaft in a 32 mm slot; N20 gear motor, 12 × 10 mm body, 3 mm shaft. Detents: each slot wall has a hollow bump (1 mm radius through-hole) on a flex finger with a relief slit. The cover plate carries the same features. Not for: shafts other than about 30 mm, or motors with a different body size. Check before printing Measure the N20 body length including gearbox and terminals; the motor length is a parameter. Detent stiffness depends on the bump height and the hole radius. Adjust them for your filament. Parts Housing, sliding rack, pinion, motor retainer and cable cover (one piece), guide cover plate.
Tacómetro muscle car de 127 mm
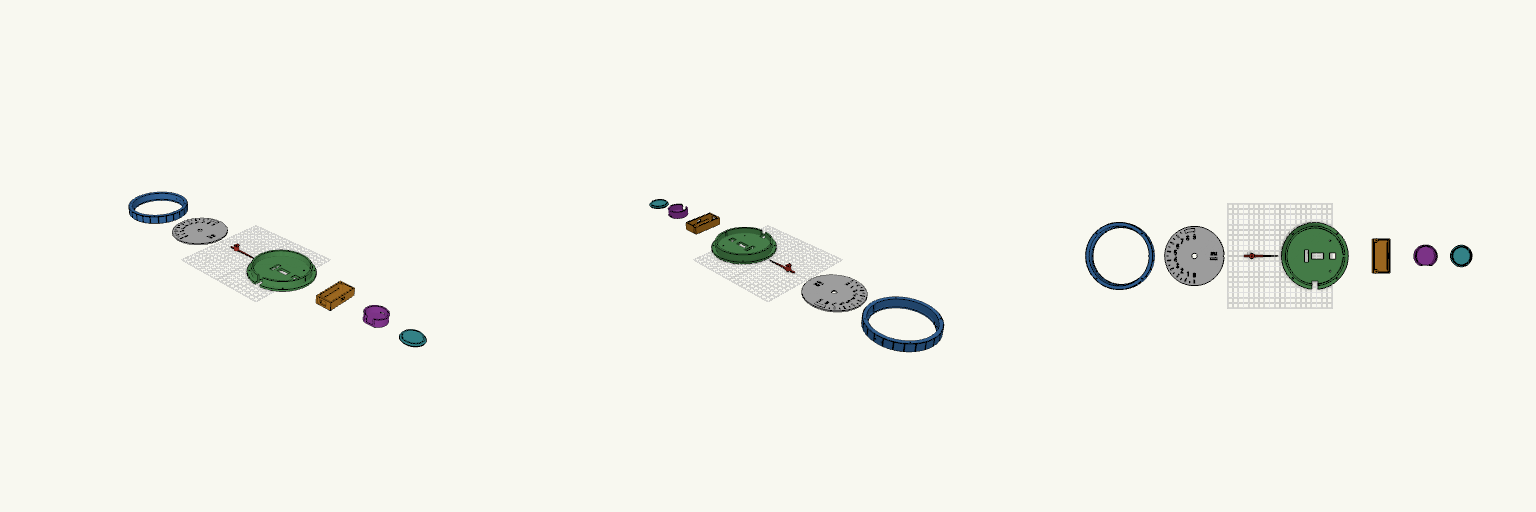
Un tablero de estilo muscle car a escala grande: 127 mm de diámetro exterior, con la esfera estriada, el dial negro de números grandes y una aguja fina de punta afilada que evocan los tacómetros AutoMeter de los tableros deportivos. La escala barre de 0 a 9.000 RPM en 180° —de las 6 a las 12 en sentido horario— y la zona roja arranca en 8.000 RPM. Detrás del dial va un servo SG90, así que la aguja se mueve de verdad, y el conjunto no lleva carcasa trasera. El dial mide 113 mm y deja 109 mm de ventana visible: números, marcas y zona roja escalan con el aro para que la aguja llegue a las marcas. El conjunto se imprime en siete piezas separadas y sin soportes: Aro frontal: 127 mm de diámetro, labio de 2 mm, estrías exteriores y cuatro agujeros para tornillos M3. Lleva una llave de orientación para el dial y dos agujeros piloto a las 12, a ±6 mm del centro, para la luz flash de corte de RPM. Dial: disco de 113 mm con los números 0–9 y los textos «RPM» y «x1000» pasantes de lado a lado —con puentes finos de 0,8 mm que sostienen las islas interiores—, marcas cada 500 RPM y zona roja en relieve. El agujero central es de 10 mm más 0,3 mm de juego de encastre. Aguja: perfil fino de aguja real, con puntero de 50 mm que se angosta desde 1,2 mm hasta unos 0,6 mm en la punta y una cola de contrapeso corta; el cubo central es de 10 mm para dejar el dial despejado. Se monta en el brazo del servo recortado a 12 mm de radio y se fija solo con el tornillo central de 3,2 mm, sin pasador. Soporte servo: placa de 4 mm con ventana para el SG90, dos agujeros piloto para la brida, muesca de llave y ventana de 12 × 12 mm para el cable del servo. Se fija al aro con cuatro tornillos M3 y recibe la caja de ESP32 con dos tornillos M3 desde adelante, con los agujeros a ±29 mm. La ventana del servo mantiene las medidas compactas del SG90. Caja ESP32: pieza aparte de 31 × 65 × 16 mm para una placa de 30 pines de unos 51 × 26 mm, con ranura para el USB, dos rieles internos que sostienen la placa y salida de cable hacia el soporte; se adosa al soporte del servo y queda por detrás. Caja de LEDs: cilindro de 41 mm de diámetro y 14,8 mm de alto, con paredes y fondo de 2 mm y cámara abierta hacia el frente. Va a las 12, con el borde curvado apoyado en el aro, y se fija con dos tornillos M3 horizontales a ±6 mm del centro; la salida del cable de la tira LED está en la pared trasera. Quedan unos 37 mm libres en el interior, suficientes para un LED o un tramo corto de tira. Tapa difusora: disco de 41 mm con solo 1,2 mm de piel, con un anillo guía que entra con 0,3 mm de juego. Es fina para que pase la luz y se imprime con la cara exterior hacia abajo; puede imprimirse en el color del flash —rojo, azul o blanco— en PLA translúcido o natural. Notas de armado y acabado: Los números pasantes dejan pasar la luz de atrás: se puede colocar un filtro de otro color detrás del dial y cambiar el tono de la iluminación. Los puentes se ven como una línea fina en medio de cada número: un puente vertical en el 0 y el 8, uno horizontal en el 4, el 6 y el 9, y otro horizontal sosteniendo la R, la P y los ceros de «RPM x1000». Es lo normal en un estilo stencil. El centro de 10 mm deja paredes de unos 0,9 mm en el cubo de la aguja; conviene imprimir esa zona con 100 % de relleno. Las marcas y la zona roja van en relieve en el mismo archivo que el disco: para cambiar su color hay que pausar la impresión en el cambio de capa. La tira LED no tiene soporte interno: se pega con su adhesivo en la pared interior de la caja de LEDs. Al montar, alineá el brazo del servo en 0° apuntando a las 6 y comprobá la altura del brazo sobre la brida en tu SG90 antes de cerrar el conjunto.
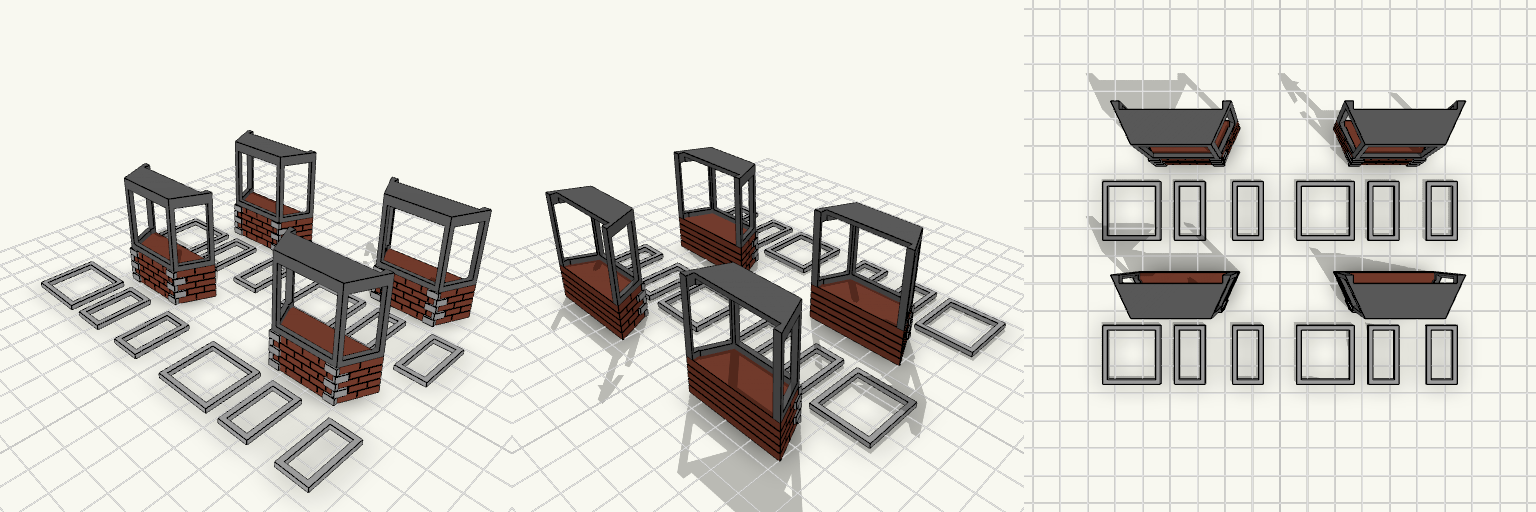
Bay windows for shops
OO scale bay window body, 36 mm wide, 13 mm deep and 40 mm high, with 13 mm of brickwork at the base and three window openings above. Three open window frames print separately on the plate for painting and gluing into the openings. Scale: OO gauge (4 mm to 1 ft) Overall size: 36 × 13 × 40 mm Brickwork: 13 mm high, horizontal courses with staggered joints Front window: 24 mm wide opening; two angled side windows about 14.3 mm wide Frames: 1.6 mm thick with 1.6 mm borders and a through-opening Fit: frames sized with clearance to their openings Back: open, for gluing to a wall
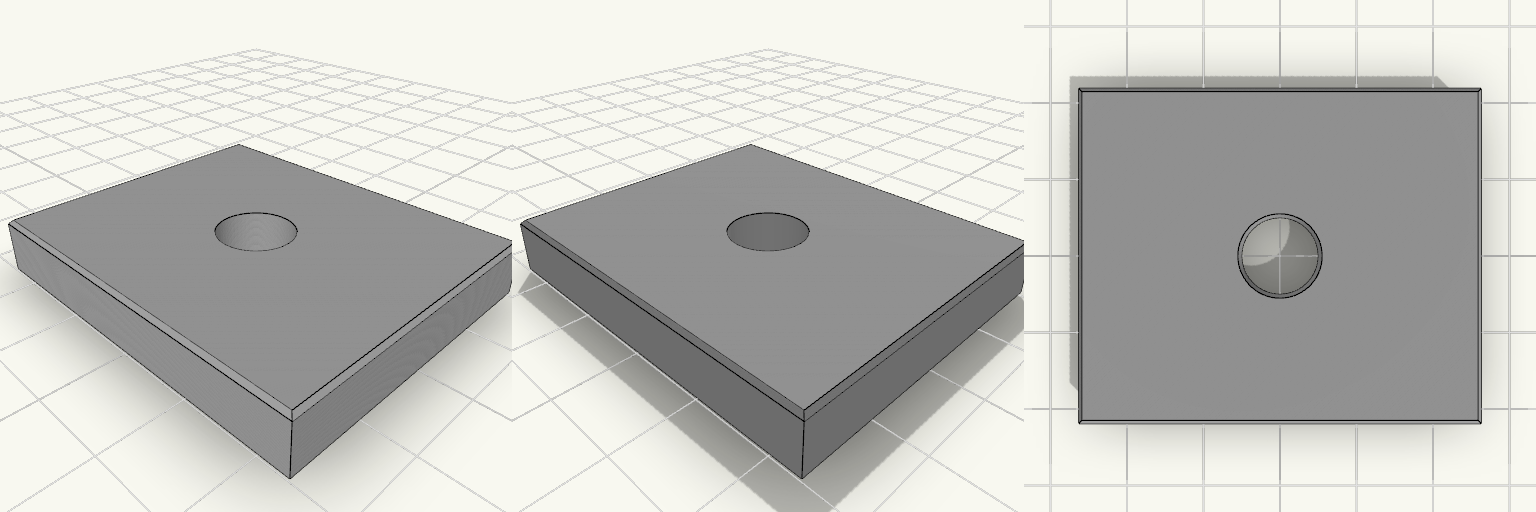
Elliptical Pedal Center Insert
A 48 × 40 × 7 mm replacement insert for the broken center of an elliptical trainer pedal. Flat top, 10 mm through-hole, 20 mm full-height boss, and a ribbed underside. Remix hooks Footprint (48 × 40 mm): the main value to tune to the pedal pocket; rim, ribs and diagonals follow it. Top edge chamfer (0.5 mm): set to 0 for a fully tight seam. Hole (10 mm) and boss (20 mm): change for a different axle or bolt; a wider boss adds strength. Underside depth (3 mm): rim and ribs can be taller or thinner, with the top plate at 4 mm. Pairs with: countersunk screws or adhesive through the boss area.